저성능 마이컴을 이용한 냉각팬용 BLDC 모터 제어기

초록
자동차에 사용되는 장치는 가격 경쟁력이 중요한 요소이므로, 냉각팬 제어기 역시 저가형 마이크로컨트롤러(MCU)를 활용한 간단한 시스템 구성이 요구되는 경우가 많다. 전압제어방식을 이용 저비용으로 구현할 수 있는 BLDC 모터를 자동차 냉각팬 구동에 응용하여 전압 변동에서도 전류 과응답을 줄일 수 있도록 전압보상기 및 안티와인드업제어기를 적용한다. 이 응용으로 전압변동 평가에서 입력전류가 20 A에서 8 A로 감소하고, 속도 변동성도 1,400 rpm 기준명령에서 기존 320 rpm에서 60 rpm으로 줄어들 수 있음을 확인한다.
Abstract
Cost competitiveness is a critical consideration for automotive components, and cooling fan controllers are often required to be implemented using low-cost microcontrollers with simple control architectures. In this study, a low-cost BLDC motor using a voltage control method is applied to an automotive cooling fan. A voltage compensator and anti-windup controller are applied to reduce excessive current response under voltage variations. The results show that the input current is reduced from 20 A to 8 A, and the speed variation at a reference speed of 1,400 rpm is reduced from 320 rpm to 60 rpm.
Keywords:
Trapzoidal Back-EMF, BLDC, Voltage Compensator, Anti-windup키워드:
사다리꼴 역기전력, 전압 보상기, 안티와인드업1. 서 론
일반적으로 브러시리스 직류 전동기(BLDC, Brushless DC Motor)는 구조가 간단하고 큰 토크를 낼 수 있으며, 높은 전력 밀도 및 고효율 등의 장점들로 인해 산업분야에서 그 사용이 증가하고 있다.1-3) 최근 공기 압축기, 차량용 엔진, 마이크로 터빈 발전기 및 펌프 등의 응용에서 영구자석을 응용한 교류 전동기에 대한 수요가 급속히 증가하고 있다. BLDC모터 제어를 위한 연구 또한 많이 진행되었다. 그중 전류제어를 기반으로 약계자제어를 통한 고속운전 성능개선 또는 속도응답 개선을 위한 안티와인드업 제어기 구성 등의 연구가 많으며,4-7) 홀센서 없이 회전자 위치 측정을 위한 저항소자를 이용한 역기전력 측정, SMO(sliding mode observer)기반 센서리스 제어시스템 등이 연구되었다.8-9) 하지만 이들 제어기는 DSP를 이용하거나, 역기전력 측정을 위한 추가적인 하드웨어를 구성하거나, 복잡한 제어 알고리즘을 위한 비교적 높은 제어사양을 요구한다. 비교적 낮은 가격에 차량용 팬 모터 제어기를 구성할 경우, 이들 연구의 응용은 제약에 될 수 있다.
저비용을 위한 저성능의 마이컴을 사용한 BLDC 모터 속도제어의 경우, 전압제어를 이용할 수 있으며, 전류제어를 포함한 제어방식에 비해 전류센서가 필요 없고, 전류제어를 위한 비교적 높은 수준의 전류 제어 샘플링 루프(가청주파수를 고려한 20 kHz 수준)를 구성할 필요가 없어 낮은 가격으로 시스템을 구성할 수 있다. 하지만 차량의 경우, 운전 상황 및 배터리 상태 등에 따라 모터에 인가되는 전압이 급변할 수 있어 전류 응답이 불안정한 경우가 생길 수 있다. 과한 전류는 시스템을 망가트릴 수 있으므로 이에 대비할 필요가 있다.
이에 본 논문에서는 전동팬을 위한 다양한 속도제어시스템을 소개하고, 저성능의 마이컴을 이용하면서 급변하는 DC링크 전압에도 과도한 전류 응답을 제한할 수 있는 제어기를 소개한다. 급변하는 전압 변동에 대응하기 위해 전압 보상 로직 및 안티 와인드업 로직을 사용하면서 전류센서 없는 전압제어 구조에 적용 가능한 저가격의 8비트 MCU를 적용한다. 기존의 전류제어가 포함된 시스템에 필요한 전류센서, 전류증폭기, A/D변환회로 및 인터페이스회로등이 필요하지 않아 저비용으로 시스템을 구현하기 용이하다.
2장에서는 사다리꼴 모양의 역기전력 파형을 가지는 BLDC(이하 BLDC)의 기본적인 제어방법과 속도 제어시스템에 대해서 간단히 기술하고, 3장에서 전압 보상 로직에 대해 기술한다. 4장에서 시뮬레이션과 실험을 통해 제안하는 알고리즘의 효과를 검증하고 5장에 결론을 기술한다.
2. BLDC 모터 제어기 기본구조
BLDC의 기본구조는 Fig. 1과 같고, 3상에서의 전압 방정식은 식 (1)과 같이 표현된다. 유도 전동기나 동기 전동기 제어를 위해서는 d-q축 좌표변환을 사용하여 제어시스템을 일반적으로 구성하나 사다리꼴 모양의 역기전력 파형을 가지는 BLDC 전동기에서는 abc 3상 좌표를 직접 사용한다.4-5)
| (1) |
여기서, vabc는 3상 고정자 전압, ra는 권선 저항, iabc는 3상 상전류, Ls는 자기 인덕턴스, Lm는 상호 인덕턴스 그리고 eabc는 3상 역기전력이다.
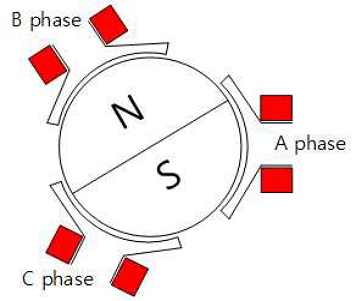
Basic structure of BLDC
Fig. 2는 BLDC의 역기전력 및 상전류의 파형을 나타낸 그림이다. 동기 전동기의 경우, 매 순간 인버터에서 3상의 스위치가 on-off 동작을 해야 하는데, BLDC의 경우, 2상의 스위치만 동작하면 된다. 동시에 정해진 2상의 스위치만 on 하게 되면 전류가 흘러 토크를 낼 수 있다. 사다리꼴 역기전력을 갖는 BLDC모터를 제어할 때 각 상 전류의 합인 DC전류를 통해 토크를 일정하게 만드는 것이 이론적으로 가능하다. 하지만 상에 있는 인덕턴스 성분으로 인해 전압을 스텝으로 인가해도 전류가 스텝으로 증가하지 않는다. 이에 따라 전기각 60도마다 토크 리플이 발생할 수 있으며, 고속운전에 제약조건으로 작용할 수 있어 이를 해결하기 위한 진각제어를 사용하기도 한다.6)
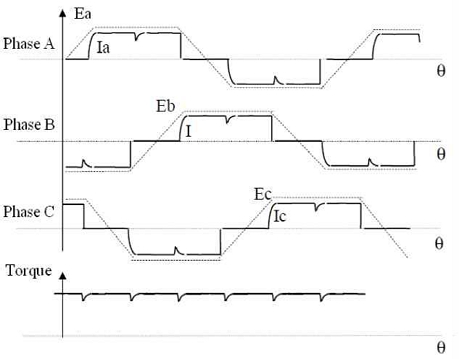
Electrical waveforms in the two phase ON operation of trapezoidal Back-EMF BLDC
Fig. 3은 기본적인 BLDC의 속도 제어시스템을 나타낸 그림이다. 여기서, La = La - Lm 이며, Kt는 토크 상수, Kb는 역기전력 상수를, Vdc는 입력전압(DC링크전압)을, TL은 부하토크를 나타낸다. 속도 제어기는 일반적으로 PI제어기를 사용하고, 제어기 출력은 인버터를 통해 모터에 인가되는 전압을 바꾸는 PWM 듀티이다. PWM 듀티와 DC링크 전압의 크기에 따라서 모터에 인가되는 전류의 크기가 결정되며, DC링크 전압이 급변하게 되면 모터에 인가되는 전압도 급변하여 전류 응답이 급변하게 된다. 이는 제어 성능을 저하시키는 원인이 된다.
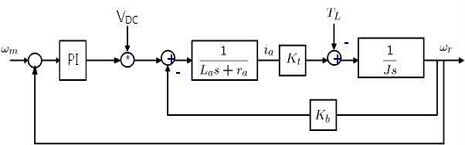
Speed control system of BLDC
3. 전압 보상 로직
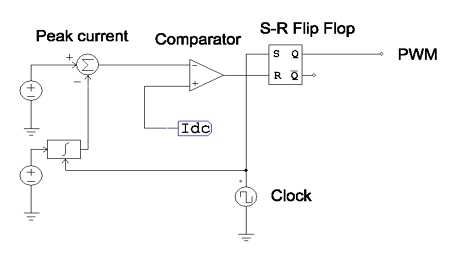
일반적으로 급변하는 전압 변동에 의한 효과를 상쇄시키기 위해서 전압 보상 로직을 사용한다. 전압 변동에 대응하기 위한 하나의 방법은 전류제어기를 사용하는 것이며, Fig. 4에 최대 전류제어기가 포함된 제어시스템을 나타내었다. 최대 전류제어기는 전류의 최댓값을 제어해 전류 과응답을 제거할 수 있으나 그림과 같은 추가적인 하드웨어가 필요한 단점이 있다.
Peak current controller for PWM generation
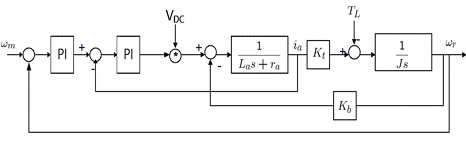
Fig. 5에는 일반적인 전류의 평균값을 제어하는 전류제어기를 나타냈으며, 이 제어기는 속도제어를 하는 마이컴을 사용하여 전류제어기를 구성할 수 있다. 하지만 이 전류제어기는 속도제어기에 비해 높은 응답성이 요구되므로 저성능의 제어시스템에서는 사용에 문제가 될 수 있다.
Speed control system of BLDC employing current controller
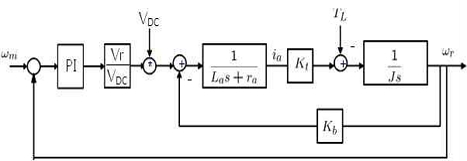
저성능의 마이컴 응용에는 Fig. 6과 같이 BLDC모터의 전압 보상 로직이 포함된 제어시스템을 구성할 수 있다. DC링크 전압의 변화가 외란처럼 작용하기 때문에 제어기에 DC링크 전압을 보상하게 되면 전압 변동분에 의한 영향이 줄여줄 수 있다. 하지만 단순 전압 보상 로직만으로는 최대 동작 조건 상황에서 전압 보상의 효과를 갖지 못한다. 기준 속도를 추종하지 못하는 상황에서 제어기의 출력은 포화가 되며, 그 상황에서 전압이 변동하면 그에 맞게 빠르게 제어기 출력이 변화해야 하지만 이 제어기는 한동안 지속적인 포화 출력을 만들어 낸다. 이러한 문제는 안티 와인드업을 추가함으로써 해결할 수 있다.
Speed control system of BLDC with voltage compensator
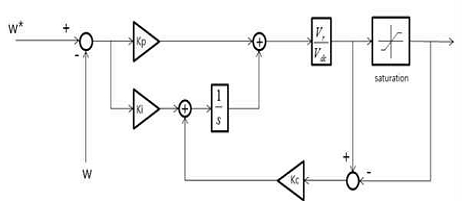
Fig. 7에 안티 와인드업 제어기가 포함된 전압 보상 로직에 대한 블록도가 있다. 제어기 출력이 포화된 상태에서 전압 변동으로 인해 제어기 출력 값이 작아지게 되면 포화 함수 전후의 차이가 발생하게 되고, 이 성분에 큰 게인이 곱해져서 적분 제어에 반영되면 제어기 포화 상황에서의 급변하는 전원에 대해서도 안정적인 전류 응답을 만들어낸다. 식 (2)는 속도제어기 출력인 PWM듀티를 Fig. 6의 PI제어기, 전압 변동을 보상하는 전압보상식 및 속도오차 ew를 이용하여 나타내었다.
Voltage compensator with anti-windup controller
Fig. 7에서와 같이 안티와인드업제어기가 포함되었을 경우, 출력이 포화되었을 때의 제어기식을 식 (3)에 나타내었다. 이때 적분기 입력신호가 작은 값을 유지하기 위해 충분히 큰 값으로 Kc를 선정한다.
| (2) |
| (3) |
4. 시뮬레이션 및 실험 결과
PSIM을 이용하여 시뮬레이션을 수행하였고, DC링크 전압 변동(12V→16V)의 상황에서 상전류 응답, 속도 응답 및 DC전압 변동을 나타내었다. Fig. 8은 Fig. 3과 같은 기존의 전압보상로직이 없는 속도 제어기만을 사용하였을 때 전압 변동에 대한 전류 및 속도 응답에 대한 시뮬레이션 결과이다. DC전압이 1.5초에 9 V에서 14.8 V로 스텝 변화할 때, 상전류의 파형이 커지는 것을 확인할 수 있다. 전류의 갑작스런 증가로 인해 속도 정보도 1,400 rpm에서 약 1,600 rpm으로 증가하는 것을 확인할 수 있다.
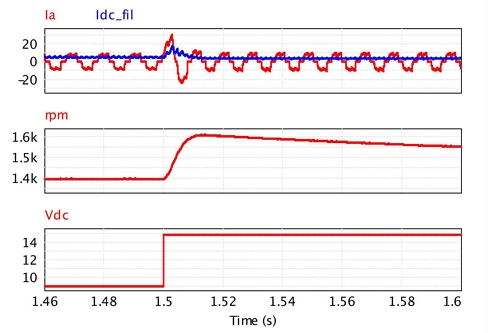
Simulation result of the speed control system without a voltage compensator shown in Fig. 3
Fig. 9는 최대전류제어기가 포함된 제어시스템의 시뮬레이션 결과를 나타내었다. 최대전류제어에 의해 안정적인 응답이 가능함을 확인할 수 있다.
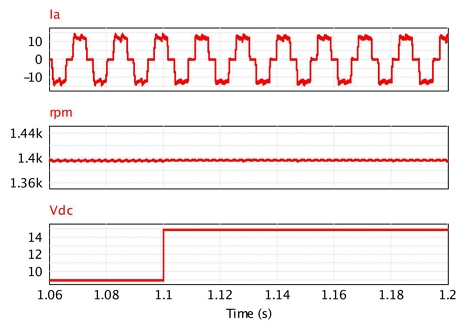
Simulation result of the speed control system employing a peak current controller
Fig. 10은 마이컴에 전류제어기를 구현한 속도제어 시스템에 대한 시뮬레이션 결과이다. 추가적인 하드웨어를 사용하는 최대전류제어에 비해 조금의 전류 과응답이 관측되나 비교적 안정적으로 제어시스템이 동작한다.
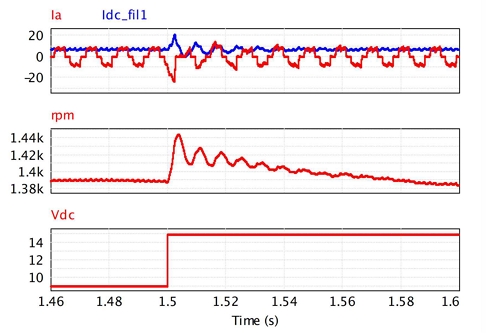
Simulation result of the speed control employing a current controller shown in Fig. 5
Fig. 11은 Fig. 6과 같은 전압보상로직이 추가된 속도제어 시스템에 대한 시뮬레이션 결과이다. 전압 변동에 대해서 전류 및 속도의 응답이 상당히 안정적인 것을 확인할 수 있다. 하지만 최대운전 영역에서 동작 중 전압변동에 대해서는 여전히 만족스러운 결과를 주지 못하며, 안티와인드업 제어기를 추가함으로써 우수한 응답특성을 만족함을 실험으로 확인한다.
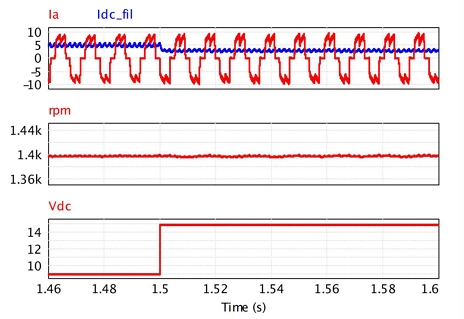
Simulation result of the speed control system employing voltage compensator shown in Fig. 6
Fig. 12는 차량용 전동팬 실험장치를 나타낸 그림이다. 마이크로프로세서는 Microchip technology 사의 8 bit, 20 MHz, 192 bytes SRAM, 4 kbytes FLASH memory를 갖는 PIC16F73을 사용하였으며, 400 W급의 BLDC 전동기를 사용하였다. Table 1에 BLDC의 파라미터에 대한 제원이 나타나 있다.
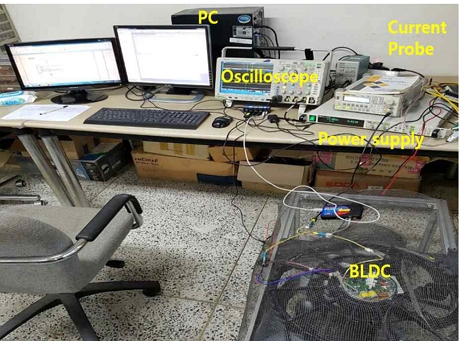
Experiment equipment

Parameter of tested BLDC
Fig. 13은 차량용 기기의 전압 변동 평가를 위한 전압의 파형을 나타내었다. 그림에서 0.3초간 전압이 9 V에서 14.8 V까지 증가하고 감소하는 것을 나타낸다.
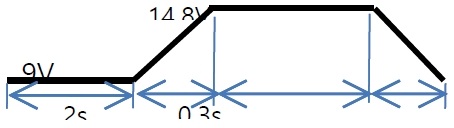
Applied DC voltage condition
Fig. 14는 RS232통신을 이용하여 PC에서 시리얼 모니터링 프로그램을 통해 모니터링한 결과이다. 기존의 속도 제어기의 경우, 제어기 출력인 PWM듀티가 DC링크 전압 변동에 대해서도 거의 변하지 않는 모습을 보인다. 이는 전류제어를 포함하지 않은 전압제어 방식에서 과도한 전류응답을 줄이기 위해 속도 제어기의 이득을 낮게 설정하였기 때문이다.
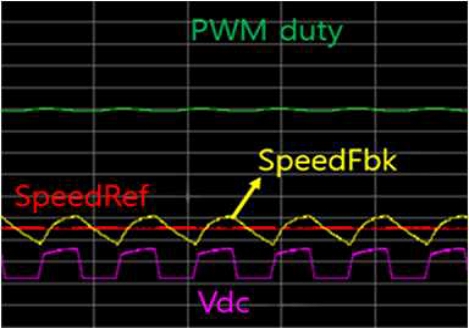
Serial monitoring of a conventional speed controller(Vdc: 3.9 V/div, Speed: 320 rpm/div, PWM duty: 40/div[max:500])
Fig. 15는 오실로스코프로 측정한 입력전류 및 DC링크 전압의 파형이다. 전압 변동에 대해서 제어기가 빠르게 보상하지 못하기에 전류의 과응답으로 나타나게 된다.
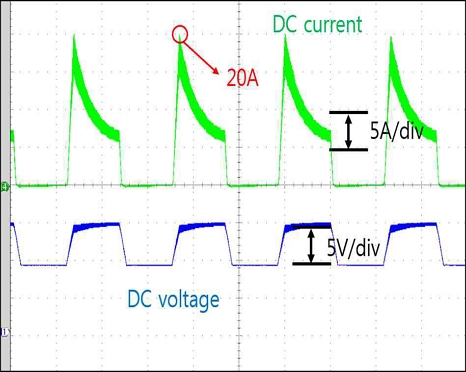
Experiment result of a conventional speed control (2 sec/div)
Fig. 16은 전압보상로직 및 안티 와인드업 제어기가 추가된 속도제어 시스템의 시리얼 모니터링 결과이다. 전압이 낮을 경우(9 V), PWM듀티가 최댓값(500)으로 제한되고, 반대로 전압이 높을 경우,(14.8 V)는 듀티가 스텝으로 감소한 후 서서히 증가하며 속도를 제어하려 한다.
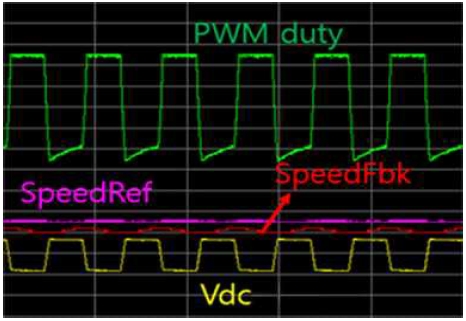
Serial monitoring of the speed controller employing a voltage compensator with anti-windup (Vdc: 3.9 V/div, Speed: 320 rpm/div, PWM duty: 40/div[max:500])
Fig. 17은 그때의 입력전류 및 DC 전압을 나타내었다. 안티 와인드업 제어기 사용을 통하여 이를 사용하지 않은 경우에 비해 최대 입력전류가 20 A에서 8 A 정도로 줄었으며, 속도변동폭도 1,400 rpm 기준명령에 기존의 320 rpm에서 60 rpm 정도로 더욱 안정되어 있음을 확인할 수 있다.
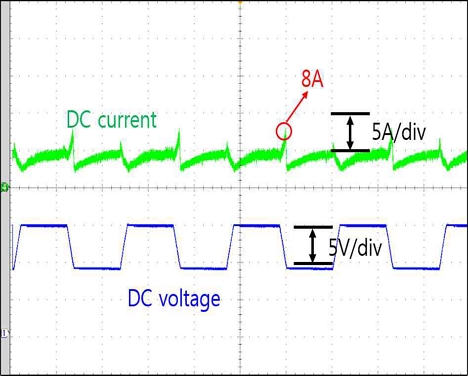
Experiment result of a proposed voltage compensator with anti-windup (2 sec/div)
5. 결 론
본 논문에서는 저성능 마이컴을 이용한 차량용 전동팬 응용을 위한 속도제어기에 대해 살펴보았다. 전류제어기를 사용할 경우, 전류의 최대 한계값 제어가 가능하고, 전류제어를 통한 모터 토크제어를 수행할 수 있어 비교적 안정적인 속도제어 시스템을 구성할 수 있으나, 사용하는 마이컴의 비교적 높은 수준 요구 또는 추가 하드웨어가 필요하므로 비용절감을 요구하는 차량용 제어기 구성에는 한계가 있다. 전류제어를 포함하지 않는 전압제어방식에서 차량의 운전상황 등에 따라 급변할 수 있는 DC전압 조건에서도 안정적인 속도제어를 전압보상로직 및 안티와인드업 제어기를 통해 구현할 수 있음을 확인하였다. 전압변동 평가에서 입력전류가 20 A에서 8 A로 감소하였고, 속도 변동성도 1,400 rpm 기준명령에서 기존 320 rpm에서 60 rpm으로 줄어들었음을 확인하였다.
Acknowledgments
이 논문은 부경대학교 자율창의학술연구비(2025년)에 의하여 연구되었음.
Author contributions
Y. S. Jung; Conceptualization, Investigation, Validation, Supervision.
References
- N. H. Kim, O. Yang and M. H. Kim, 2007, “BLDC motor control algorithm for industrial applications using a general purpose processor”, Journal of Power Electronics, 7(2), 132-139.
-
W. S. Im, J. P. Kim, J. M. Kim and K. R. Baek, 2010, “Torque maximization control of 3-phase BLDC motors in the high speed region”, Journal of Power Electronics, 10(6), 717-723.
[https://doi.org/10.6113/jpe.2010.10.6.717]

-
H. W. Kim, H. K. Shin, H. S. Mok, Y. K. Lee and K. Y. Cho, 2011, “Novel PWM method with low ripple current for position control applications of BLDC motors”, Journal of Power Electronics, 11(5), 726-733,
[https://doi.org/10.6113/jpe.2011.11.5.726]
-
S. I. Park, T. S. Kim, S. C. Ahn and D. S. Hyun, 2003, “An Improved Current Control Method for Torque Improvement of High Speed BLDC Motor”, Power Electronics Annual Conference, 115-118.
[https://doi.org/10.1109/apec.2003.1179229]
- K. J. Kwon and S. H. Kim, 2004, “A Current control Strategy for Torque Ripple Reduction on Brushless DC Motor during Commutation”, The Transactions of Korean Institute of Power Electronics, 9(3), 195-202.
-
H. J. Kim, J. W. Lee, D. Y. Kim and J. M. Kim, 2019, “Automatic Advance Angle Control Algorithm using Anti-Windup Output Voltage and Voltage Equation for Expanding High-Speed Operation Region of 7-Phase BLDC Motor”, Journal of the Korean Institute of Illuminating and Electrical Installation Engineers KIIEE 68(2), 11-17.
[https://doi.org/10.5207/JIEIE.2019.33.2.011]
-
M. Trariq, T. K. Bhattacharya, N. Varshney and D. Rajapana, 2016, “Fast response Antiwindup PI speed controller of Brushless DC motor drive: Modeling, simulation and implementation on DSP”, Journal of Electrical Systems and Information Technology, 3(1), 1-13.
[https://doi.org/10.1016/j.jesit.2015.11.008]
-
A. Darba, F. D. Belie and J. A. Melkebeek, 2015, “A Back-EMF Threshold Self-Sensing Method to Detect the Commutation Instants in BLDC Drives”, Transactions on Industrial Electronics, 62(10), 6064-6075.
[https://doi.org/10.1109/TIE.2015.2423651]
-
B. Saha and B. Singh, 2021, “SMO Based Position Sensorless BLDC Motor Drive Employing Canonical Switching Cell Converter For Light Electric Vehicle”, IEEE International Power and Renewable Energy Conference.
[https://doi.org/10.1109/IPRECON52453.2021.9640796]