고 변동 부하 조건에서 연료전지-배터리 하이브리드 전원 시스템의 전력 분배 전략 비교

초록
본 연구에서는 고 변동 부하 조건에서 전력 분배 전략이 연료전지–배터리 하이브리드 전력시스템의 운전 특성에 미치는 영향을 평가하였다. 이를 위해 모빌리티 수준의 모델을 개발하고, UDDS 속도 프로파일을 기반으로 퍼지 규칙을 이용하여 동적 부하 프로파일을 생성하였다. 출력 추종, SOC 기반 스텝, 기준전력 기반의 세 가지 규칙 기반 제어 전략을 비교하였다. 출력 추종 전략은 배터리 출력 변동과 에너지 손실을 줄였으나 연료전지 출력 변동을 증가시켰다. 반면 SOC 기반 단계형 전략과 기준전력 기반 전략은 연료전지 출력 변동을 줄이고 보정 연비를 각각 40.413 및 40.366 km/kg으로 향상시켰다. 이러한 결과는 연비, 배터리 손실, SOC 거동, 연료전지 출력 안정성을 함께 고려해야 함을 보여 준다.
Abstract
This study evaluates how power distribution strategies affect the characteristics of a fuel cell–battery hybrid power system under highly dynamic load conditions. A mobility-level model was developed, and a dynamic load profile was generated from the UDDS speed profile using fuzzy rules. Three rule-based strategies were compared: power-following, SOC-based step, and reference power-based strategies. The power-following strategy reduced battery power fluctuation and energy loss but increased fuel cell power fluctuation. The SOC-based step and reference power-based strategies reduced fuel cell power fluctuation and improved corrected fuel economy to 40.413 and 40.366 km/kg, respectively. These results indicate that fuel economy, battery loss, SOC behavior, and fuel cell power stability should be considered together.
Keywords:
Power Distribution Strategy, Energy Management, Fuel Cell-Battery, Hybrid, Highly Dynamic Load Conditions키워드:
전력 분배 전략, 에너지 관리, 연료전지-배터리, 하이브리드, 고 변동 부하 조건1. 서 론
최근 탄소중립 및 친환경 운송 수단 전환 요구가 증가함에 따라, 내연기관 기반 추진 시스템을 대체하기 위한 전동화 추진 시스템 연구가 활발히 진행되고 있다.1) 이 중 연료전지는 높은 에너지 밀도, 짧은 연료 보급 시간 및 무배출 운전 가능성 등의 장점을 바탕으로 장거리 운전이 요구되는 다양한 전동화 모빌리티의 주요 전원으로 주목받고 있다.2-3) 그러나 연료전지는 단독으로 급격한 부하 변동에 대응하기 어렵고, 출력 변화가 빈번할 경우, 시스템 효율 및 내구성 측면에서 불리할 수 있다.4-5) 따라서 연료전지는 일반적으로 배터리 또는 슈퍼커패시터와 결합된 하이브리드 전원 시스템 형태로 구성되며, 연료전지는 주 전원 역할을 수행하고, 배터리는 순간적인 부하 변동, 회생 에너지 및 피크 부하를 담당한다.6-7)
연료전지-배터리 하이브리드 전원 시스템의 전력 분배 문제는 차량뿐만 아니라 전기추진 선박, 항만 운송 수단 및 기타 친환경 모빌리티에도 공통적으로 적용될 수 있는 핵심 제어 문제이다.8-9) 특히 선박 전기추진 시스템에서는 운항 조건 변화, 추진 부하 변동, 배터리 피크 전력 관리 및 연료전지 출력 안정성 확보가 중요한 설계 요소가 된다.10-11) 그러나 선박은 운항 프로파일 취득, 반복 실험, 실증 조건 통제 및 모델 검증 측면에서 차량에 비해 상대적으로 접근성이 낮다. 반면 차량 기반 운전 프로파일은 데이터 확보와 시뮬레이션 검증이 용이하고, 가감속에 따른 부하 변동을 명확하게 재현할 수 있다는 장점이 있다.12-13) 이에 본 연구에서는 향후 선박용 하이브리드 전원 시스템으로의 확장 가능성을 고려하되, 반복 시뮬레이션 및 전략 비교가 용이한 차량 기반 운전 프로파일을 활용하여 전력 분배 전략의 기초 특성을 분석하였다.
연료전지-배터리 하이브리드 전원 시스템에서 전력 분배 전략은 요구 전력을 연료전지와 배터리가 어떻게 분담할 것인지를 결정하는 상위 제어 로직이다. 전력 분배 방식에 따라 수소 소모량, 배터리 충/방전 부담, 배터리 손실, SOC 유지 특성 및 연료전지 출력 변동성이 달라질 수 있다.14) 기존 연구에서는 규칙 기반, 최적화 기반, 퍼지 제어 기반 및 인공지능 기반 전력 분배 전략이 다양하게 제안되었으며, 이들 전략은 연비 향상, SOC 유지, 연료전지 내구성 확보 및 실시간 적용성을 주요 목표로 한다.15-17) 그러나 동일한 운전 조건에서 요구 전력 추종 정도가 다른 전략들을 비교하고, 배터리 부담과 연료전지 출력 안정성 사이의 트레이드 오프를 함께 분석하는 연구는 여전히 필요하다.
본 연구에서는 선행차 추종 상황에서 생성된 고 변동 운전 프로파일을 이용하여 연료전지-배터리 하이브리드 전원 시스템의 전력 분배 전략별 운전 특성을 비교·분석하였다. 본 연구에서 사용한 속도 프로파일은 표준 주행 사이클을 직접 입력으로 사용한 것이 아니라, UDDS 기반 선행차 주행 조건에 대해 후행차가 차간거리 및 상대속도 변화에 따라 반응하도록 구성한 후행차 속도 프로파일이다.18-19) 이러한 고 변동 추종 주행 프로파일은 일반적인 표준 운전 조건보다 요구 전력 변동성이 크게 나타날 수 있으므로, 전력 분배 전략에 따른 배터리 부담 및 연료전지 출력 변동 특성을 비교하기에 적합하다.
이를 위해 본 연구에서는 MATLAB/Simulink 기반의 연료전지-배터리 하이브리드 전원 시스템 모델을 구성하고, 동일한 고 변동 추종 운전 조건에 대해 요구 전력 추종형, SOC 기반 단계형 및 기준 전력 기반 전력 분배 전략을 적용하였다. 각 전략에 대해 연료전지 출력, 배터리 출력, SOC 변화, 보정 연비 및 에너지 손실 특성을 비교하였으며, 보정 연비는 SOC 변화량에 따른 연비 보정 개념을 이용하여 산정하였다.20) 또한 단순 연비 비교뿐만 아니라 배터리 피크 전력, 배터리 RMS 전력, 배터리 손실에너지 및 연료전지 출력 변화율 등의 지표를 함께 검토하였다. 이를 통해 각 전력 분배 전략이 에너지 효율, 배터리 부담 및 연료전지 출력 안정성 측면에서 갖는 장단점을 정량적으로 분석하고, 향후 선박용 하이브리드 전원 시스템의 운전 전략 수립을 위한 기초 자료를 제공하고자 한다.
2. 하이브리드 전원 시스템 모델링
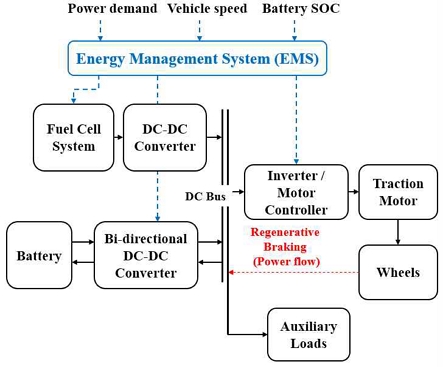
본 연구에서는 연료전지-배터리 하이브리드 전원 시스템을 대상으로 전력 분배 전략에 따른 운전 특성을 분석하였다. 대상 시스템은 연료전지 시스템, 배터리, DC/DC 컨버터, 인버터 및 구동 모터로 구성되며, MATLAB/Simulink 환경에서 모델링하였다. Fig. 1은 본 연구에서 사용한 연료전지-배터리 하이브리드 전원 시스템의 구성을 나타낸다.
Fuel cell-battery hybrid power system
연료전지는 차량 구동에 필요한 주 전원을 공급하며, 배터리는 연료전지 출력과 모터 요구 전력 사이의 차이를 보상하는 보조 전원으로 작동한다. 연료전지와 배터리는 각각 DC/DC 컨버터를 통해 DC 버스에 연결되며, DC 버스의 전력은 인버터를 통해 교류 전력으로 변환되어 구동 모터에 전달된다. 전력 분배 제어기는 모터 요구 전력, 차량 운전 조건 및 배터리 SOC를 기반으로 연료전지 목표 출력 PFC,ref를 산정하고, 연료전지 출력이 해당 목표값을 추종하도록 제어한다.
2.1 연료전지 시스템 모델
연료전지 시스템은 가스 공급부, 스택 플랜트 모델 및 냉각 시스템으로 구성하였다.21) 가스 공급부는 연료전지 전류 요구량에 따라 수소 및 공기 공급량을 계산하여 스택으로 공급하며, 압축기, 플레넘 및 밸브 모델을 포함한다.22)
연료전지 스택 모델은 Nernst 전압과 과전압 손실을 고려하여 단위 셀 전압을 산정하도록 구성하였다.23) 단위 셀 전압은 이론 전압에서 활성화 손실, 저항 손실 및 농도 손실을 차감하여 다음과 같이 계산된다.
| (1) |
여기서, Vcell은 단위 셀 전압, ENern은 Nernst 전압, Vact는 활성화 손실, Vohm은 저항 손실, Vconc는 농도 손실을 의미한다. Nernst 전압은 연료전지의 작동 온도와 반응 가스의 분압에 따라 결정되며, 다음 식을 이용하여 계산하였다.
| (2) |
활성화 손실은 전극 반응이 진행되기 위하여 필요한 전기화학적 반응 저항에 의해 발생하며, 연료전지 전류가 증가할수록 커지는 특성을 가진다. 본 연구에서는 활성화 손실을 다음과 같이 계산하였다.
| (3) |
고분자 전해질막의 수분 상태는 막 저항과 연료전지 성능에 영향을 미치므로, 멤브레인 수분함량 및 수분 이동 특성을 함께 고려하였다.24) 막 수분함량과 수분 이동량은 다음 식을 이용하여 반영하였다.
| (4) |
| (5) |
스택 전압은 단위 셀 전압과 직렬 연결된 셀 수에 의해 결정되며, 연료전지 출력은 스택 전압과 연료전지 전류에 의해 계산된다. 본 연구에서 전력 분배 전략은 연료전지 목표 출력 또는 이에 대응하는 연료전지 운전점을 결정하며, 이에 따라 연료전지 전류, 전압, 순 출력 및 수소 소모량이 산정된다. 특히 연료전지 출력의 급격한 변화는 연료전지 시스템의 운전 안정성 및 내구성에 영향을 미칠 수 있으므로, 본 연구에서는 연료전지 순 출력뿐만 아니라 연료전지 출력 변화율을 함께 평가하였다.25)
연료전지 운전 중 발생하는 반응열을 제거하기 위해 냉각 시스템 모델을 구성하였다.26) 냉각 시스템은 스택 온도를 목표 온도 범위 내에서 유지하기 위해 냉각수 펌프, 라디에이터, 팬 및 밸브로 구성된다. 스택에서 발생한 열은 냉각수를 통해 제거되며, 냉각수와 스택 사이의 열전달 및 라디에이터 방열 특성이 반영되도록 모델을 구성하였다. 냉각 시스템의 대표적인 열전달 관계는 다음과 같이 나타낼 수 있다.
| (6) |
| (7) |
| (8) |
| (9) |
| (10) |
냉각수 펌프 및 팬과 같은 보조기기는 연료전지 시스템의 순 출력에 영향을 미친다. 따라서 본 연구에서는 연료전지 스택 출력에서 보조기기 소모 전력을 고려한 연료전지 순 출력을 전력 분배 결과 분석에 사용하였다.
2.2 배터리 모델
배터리는 연료전지 출력과 모터 요구 전력 사이의 차이를 보상하는 보조 전원으로 사용하였다. 저부하 구간에서는 연료전지의 잉여 전력을 저장하고, 고부하 구간에서는 모터 요구 전력 중 연료전지가 담당하지 못한 전력을 공급한다. 배터리 SOC는 초기 SOC에서 배터리 충/방전 전류를 누적하여 계산하였다.27)
| (11) |
배터리 전류는 컨버터 전류와 요구 전류의 차이로 산정하였다.
| (12) |
본 연구에서는 초기 SOC 조건을 20%, 30%, 40%, 50%, 60%, 70%, 80%로 변화시켜 전력 분배 전략별 SOC 변화 특성을 비교하였다. 또한 배터리 출력 및 누적 손실에너지를 이용하여 각 전력 분배 전략이 배터리 부담에 미치는 영향을 분석하였다. 배터리 손실에너지는 배터리 충/방전 과정에서 발생하는 내부 손실을 누적한 값으로, 배터리 출력 부담이 큰 전략일수록 증가하는 경향을 보일 수 있다.
2.3 전력 변환 모델
연료전지는 출력 전류에 따라 전압이 변화하므로, 안정적인 DC 버스 전압을 형성하기 위해 DC/DC 컨버터가 필요하다. 본 연구에서는 연료전지 측 DC/DC 컨버터를 이용하여 연료전지 전압을 DC 버스 전압 수준으로 변환하였으며, 배터리와 연료전지가 동일한 DC 버스에 전력을 공급할 수 있도록 구성하였다.
DC/DC 컨버터는 듀티비에 따라 전압 및 전류 변환 비율이 결정된다. 본 연구에서는 전력 분배 전략 비교가 목적이므로 고주파 스위칭 동특성을 상세히 고려하기보다는 정상상태 변환 관계를 적용하였다. 컨버터 출력 전압과 전류는 다음과 같이 계산하였다.
| (13) |
| (14) |
여기서, VConv는 컨버터 출력 전압, VFC는 연료전지 전압, IConv는 컨버터 출력 전류, IFC는 연료전지 전류, Duty는 DC/DC 컨버터의 듀티비를 의미한다. 전력 분배 제어기에서 결정된 연료전지 목표 출력은 PI 제어기를 통해 듀티비 명령으로 변환되며, 이에 따라 연료전지 출력이 목표값을 추종하도록 하였다.
인버터는 DC 버스의 직류 전력을 3상 교류 전력으로 변환하여 구동 모터에 전달한다. 본 연구에서는 인버터가 모터 요구 전압의 크기와 주파수 지령에 따라 교류 전압을 생성하도록 구성하였으며, 인버터 출력 전압은 다음과 같이 표현된다.
| (15) |
2.4 구동 모터 및 차량 모델
본 연구에서는 연료전지 시스템, 배터리, 전력변환장치, 구동 모터 및 차량 동역학 부하 모델로 구성된 연료전지-배터리 하이브리드 모빌리티 통합 모델을 이용하여 전력 분배 전략별 운전 특성을 분석하였다. 연료전지 출력, 배터리 출력, SOC 및 모터 출력의 동적 거동은 실제 시스템의 운전 경향을 반영하도록 구성하였으며, 동일한 모델과 주행 조건에 서로 다른 전력 분배 전략을 적용하여 전략별 연료전지 및 배터리 운전 특성을 비교하였다.
Table 1은 본 연구에서 사용된 모빌리티 모델의 주요 사양을 나타낸다. 연료전지 시스템은 414개의 셀과 380 cm2의 활성 면적을 가지며, 작동 온도는 70℃로 설정하였다. 배터리 모델은 최대 전압 750 V, 용량 6.5 Ah의 사양을 적용하였다. 구동 모터는 유도 전동기로 구성하였으며, 감속비는 11.2, 차량 중량은 2,000 kg으로 설정하였다.

Specification of the mobility model
구동 모터 모델은 주행 속도 프로파일과 차량 부하로부터 요구 토크와 회전속도를 계산하고, 이를 이용하여 모터 요구 전력을 산정한다. 모터의 동적 거동은 d축과 q축 성분을 이용하여 표현하였으며, 전압 방정식은 식 (16)~(19)와 같다.
| (16) |
| (17) |
| (18) |
| (19) |
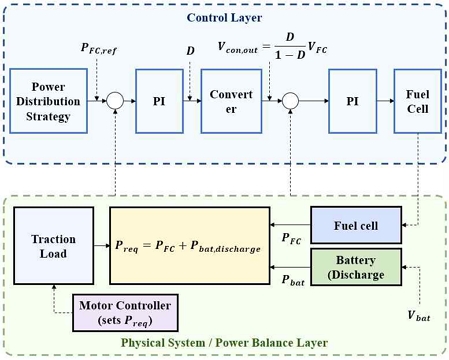
구동 모터에서 산정된 요구 전력은 전력 분배 전략의 입력으로 사용된다. 전력 분배 제어기는 모터 요구 전력, 차량 운전 조건 및 배터리 SOC를 기반으로 연료전지 목표 출력 PFC,ref를 산정한다. 이후 PI 제어기를 통해 연료전지 출력이 목표값을 추종하도록 DC/DC 컨버터 듀티비가 조절된다. 실제 연료전지 출력 PFC는 다시 전력 분배 제어기로 피드백되며, 모터 요구 전력과 연료전지 출력의 차이는 배터리가 담당한다.
Fig. 2는 전력 분배 및 전력 균형 구조를 나타낸다. 연료전지가 요구 전력을 적극적으로 추종할수록 배터리 부담은 감소하지만 연료전지 출력 변동성은 증가할 수 있다. 반대로 연료전지 출력을 완만하게 제어하면 순간적인 부하 변동을 배터리가 더 많이 담당하게 된다.
Power distribution control structure
3. 전력 분배 제어 전략
본 연구에서는 연료전지-배터리 하이브리드 전원 시스템의 전력 분배 특성을 비교하기 위해 요구 전력 추종형, SOC 기반 단계형 및 기준 전력 기반의 세 가지 규칙 기반 제어 전략을 적용하였다. 각 전략은 모터 요구 전력, 배터리 SOC 및 기준 전력 정보를 이용하여 연료전지 목표 출력을 결정한다. 산정된 목표 출력은 연료전지 출력 제어기의 기준값으로 사용되며, 실제 연료전지가 공급하지 않는 잔여 요구 전력은 배터리가 담당한다.
세 전략은 연료전지 목표 출력을 결정하는 기준에서 차이를 가진다. 요구 전력 추종형 전략은 모터 요구 전력을 중심으로 연료전지 출력을 결정하고, SOC 기반 단계형 전략은 배터리 SOC 구간에 따라 미리 설정된 출력 레벨을 선택한다. 기준 전력 기반 전략은 요구 전력의 저주파 성분과 SOC 보정 전력을 이용하여 연속적인 기준 출력을 산정한다.
3.1 요구 전력 추종형 전력 분배 전략
요구 전력 추종형 전략은 모터에서 요구되는 전력을 연료전지가 우선적으로 담당하도록 구성한 방식이다. 모터 요구 전력을 기본 입력으로 사용하여 연료전지 목표 출력을 산정하며, 연료전지가 부하 변화를 직접 추종하도록 제어한다. 모터 요구 전력과 실제 연료전지 출력의 차이는 배터리가 보상한다.
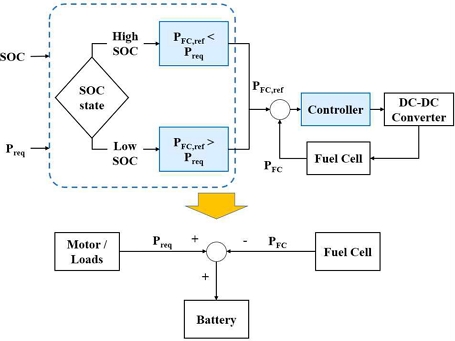
본 연구에서는 단순한 요구 전력 추종 구조에 배터리 SOC 보정 기능을 추가하였다. Fig. 3과 같이 배터리 SOC가 기준 영역보다 높은 경우에는 배터리 사용을 유도하기 위해 연료전지 목표 출력을 요구 전력보다 낮게 설정한다. 반대로 SOC가 기준 영역보다 낮은 경우에는 배터리 방전을 억제하거나 충전을 유도하기 위해 연료전지 목표 출력을 요구 전력보다 높게 설정한다.
SOC-corrected power-following strategy
따라서 본 전략의 연료전지 목표 출력은 모터 요구 전력과 SOC 보정값을 함께 반영하여 결정되며, 요구 전력 변화가 목표 출력에 직접 반영된다는 점에서 다른 두 전략과 구분된다.
3.2 SOC 기반 단계형 전력 분배 전략
SOC 기반 단계형 전략은 배터리 SOC를 여러 구간으로 구분하고, 각 구간에 대응하는 연료전지 기준 전류 또는 기준 출력을 선택하는 방식이다. 이 전략에서는 모터 요구 전력의 순간적인 변화보다 배터리 SOC 상태를 중심으로 연료전지 운전점을 결정한다.
Fig. 4와 같이 배터리 SOC가 낮은 구간에서는 상대적으로 높은 연료전지 기준값을 적용하여 배터리 충전 또는 방전 억제를 유도한다. 반대로 SOC가 높은 구간에서는 낮은 연료전지 기준값을 적용하여 배터리 사용을 허용한다. 선택된 기준 전류는 PI 제어기와 DC/DC 컨버터를 통해 실제 연료전지 출력으로 구현된다.
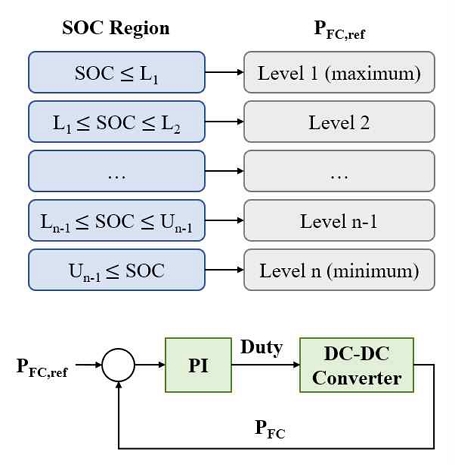
SOC-based step strategy
연료전지 기준값은 미리 설정된 SOC 경계값과 단계별 출력값에 따라 결정되므로, SOC가 다른 구간으로 이동할 때 연료전지 출력도 단계적으로 변경된다. 요구 전력과 연료전지 출력의 차이는 배터리가 담당하며, SOC 경계값, 단계 수 및 단계별 기준값이 주요 제어 파라미터가 된다.
3.3 기준 전력 기반 전력 분배 전략
기준 전력 기반 전략은 모터 요구 전력의 평균 부하 성분과 배터리 SOC 보정 전력을 함께 고려하여 연료전지 기준 출력을 산정하는 방식이다. 먼저, 모터 요구 전력을 저역통과필터에 입력하여 급격한 변동 성분을 제거하고, 요구 전력의 저주파 성분을 계산한다.
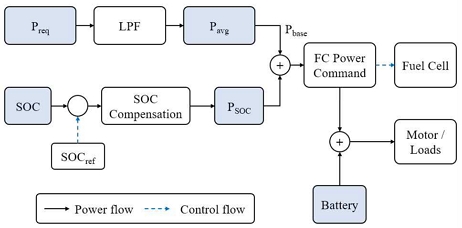
Reference power-based strategy
연료전지 목표 출력은 필터링된 요구 전력과 SOC 보정 전력의 합으로 결정된다. SOC가 기준 영역보다 낮은 경우에는 배터리 방전을 억제하거나 SOC 회복을 유도하기 위해 연료전지 출력을 증가시키는 방향으로 보정한다. 반대로 SOC가 기준 영역보다 높은 경우에는 배터리 사용을 유도하기 위해 연료전지 목표 출력을 감소시키는 방향으로 보정한다.
이에 따라 연료전지는 요구 전력의 순간적인 변동보다 평균적인 부하 수준을 중심으로 운전하고, 고주파 부하 성분은 주로 배터리가 담당한다. SOC 기반 단계형 전략이 미리 설정된 출력 레벨을 이산적으로 선택하는 방식이라면, 기준 전력 기반 전략은 저주파 요구 전력과 SOC 보정값을 이용하여 연속적인 목표 출력을 산정한다는 점에서 차이가 있다.
4. 결과 및 고찰
4.1 운전 시나리오 특성
본 연구에서는 전력 분배 전략의 동특성을 비교하기 위해 UDDS 기반 선행차 주행 조건과 이를 추종하는 후행차 운전 사이클을 구성하였다. 표준 주행 사이클은 반복성과 비교 가능성이 우수하지만, 실제 추종 주행에서 발생하는 차간거리 변화와 짧은 주기의 가감속을 충분히 반영하기 어렵다. 이에 UDDS 속도 프로파일을 선행차 조건으로 설정하고, 차간거리와 거리 변화율을 입력으로 하는 퍼지 규칙을 이용하여 공격적인 후행차 운전 사이클을 생성하였다.
Table 2는 후행차 운전 사이클 생성에 적용한 퍼지 규칙을 나타낸다. 입력은 차간거리 상태와 거리 변화율이며, 출력은 급제동, 감속, 유지, 가속 및 급가속으로 구성하였다. 차간거리가 짧고 빠르게 감소하는 경우에는 제동 명령을, 차간거리가 크고 증가하는 경우에는 가속 명령을 부여하였다.
Fuzzy rules for following-vehicle driving based on distance and distance variation
Fig. 6(a)와 같이 생성된 운전 사이클은 UDDS의 전반적인 속도 경향을 유지하면서도 더 빈번하고 급격한 속도 변화를 나타냈다. 특히 200~300초 및 800~1,000초 구간에서 속도 변동이 크게 나타났으며, 이에 따라 Fig. 6(b)의 모터 요구 전력도 급격한 증감 특성을 보였다. 따라서 본 운전 조건은 전력 분배 전략에 따른 연료전지 출력 변동, 배터리 부담 및 SOC 변화를 비교하기에 적합하다.
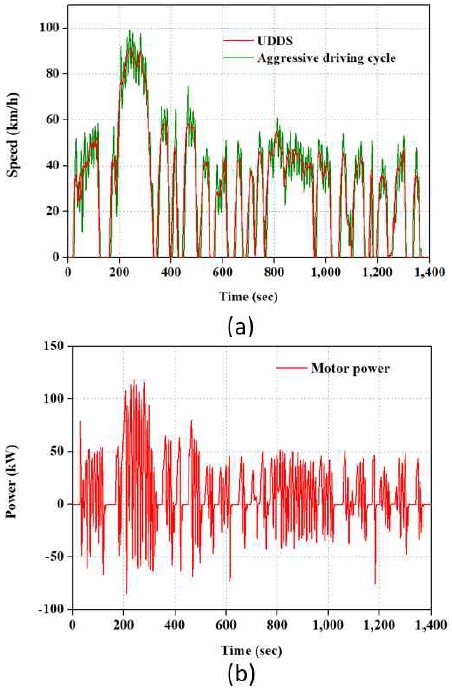
Applied driving cycle: (a) Speed profile, (b) Motor power demand
4.2 전력 분배 전략별 연료전지 및 배터리 출력 특성
Fig. 7은 초기 SOC 60% 조건에서 각 전력 분배 전략에 따른 연료전지 순 출력과 배터리 출력을 나타낸다. Fig. 7(a)에서 요구 전력 추종형 전략은 연료전지가 부하 변화를 직접 추종함에 따라 출력이 짧은 시간 동안 크게 변동하였다. 반면 SOC 기반 단계형 전략은 SOC 구간에 따른 계단형 출력을, 기준 전력 기반 전략은 요구 전력의 저주파 성분을 반영한 연속적이고 완만한 출력을 나타냈다.
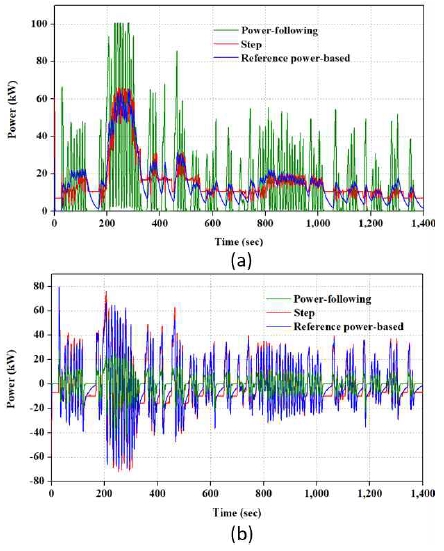
Power comparison at initial SOC 60%: (a) Fuel cell net power, (b) Battery power
Fig. 7(b)에서 요구 전력 추종형 전략은 연료전지가 부하 변동을 적극적으로 담당하여 배터리 출력 진폭이 상대적으로 작았다. 반면, SOC 기반 단계형 및 기준 전력 기반 전략에서는 요구 전력과 연료전지 출력의 차이를 배터리가 보상하면서 충·방전 진폭이 증가하였다. 특히 200~300초의 고부하 구간에서 이러한 경향이 두드러졌다.
4.3 SOC 변화 및 SOC 보정 연비 분석
Fig. 8은 초기 SOC에 따른 각 전력 분배 전략의 SOC 변화를 나타낸다. 요구 전력 추종형 전략은 요구 전력 추종값에 SOC 보정값을 추가함으로써 초기 SOC와 관계없이 일정 영역으로 수렴하는 경향을 보였다. 낮은 SOC에서는 연료전지 출력을 증가시켜 충전 또는 방전 억제를 유도하고, 높은 SOC에서는 연료전지 출력을 낮춰 배터리 사용을 증가시켰다.
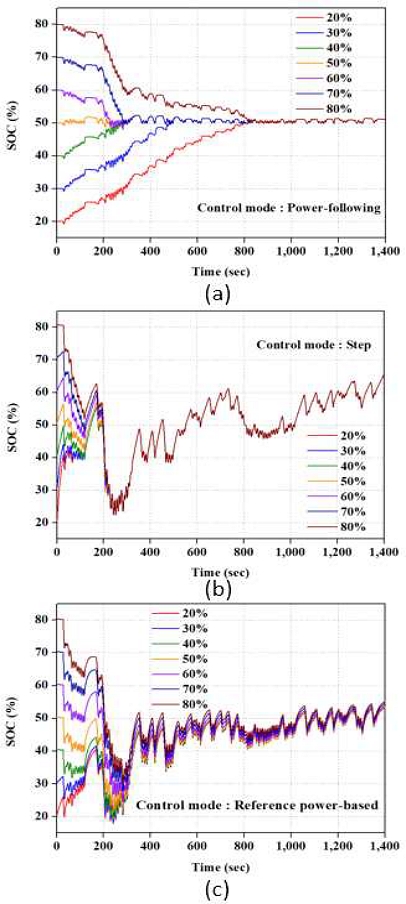
SOC behavior under different initial SOCs: (a) Power-following, (b) Step, (c) Reference power-based
SOC 기반 단계형 전략은 SOC 구간별로 설정된 연료전지 출력 단계에 따라 SOC가 변화하였다. 낮은 SOC에서는 높은 출력 단계가 적용되어 SOC가 증가하였고, 높은 SOC에서는 낮은 출력 단계가 적용되어 SOC가 감소하였다. 기준 전력 기반 전략도 SOC 보정 작용에 따라 일정 범위로 수렴하였으나, 평균 부하 성분과 SOC 보정값을 이용해 연속적으로 출력을 산정하므로 SOC 변화가 상대적으로 완만하게 나타났다.
Fig. 9는 초기 SOC 차이에 따른 연비 편차를 보정하기 위해 ΔSOC와 연비의 관계를 나타낸 결과이다. 초기 SOC와 최종 SOC의 차이를 ΔSOC로 정의하고, 연비와의 선형 관계를 이용하여 ΔSOC가 0인 조건의 보정 연비를 산출하였다.
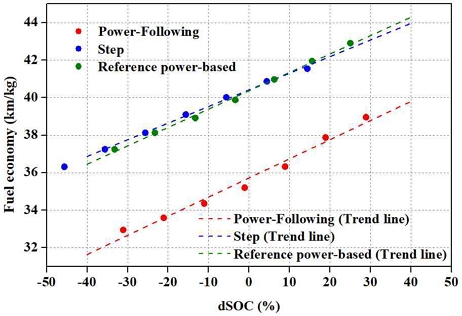
Fuel economy correction according to dSOC
보정 연비는 요구 전력 추종형 전략이 35.722 km/kg, SOC 기반 단계형 전략이 40.413 km/kg, 기준 전력 기반 전략이 40.366 km/kg으로 나타났다. SOC 기반 단계형 전략과 기준 전력 기반 전략은 유사한 값을 보였으며, 요구 전력 추종형 전략보다 높은 보정 연비를 나타냈다.
4.4 배터리 손실에너지 및 연료전지 출력 변동성 분석
Fig. 10은 전력 분배 전략에 따른 배터리 손실에너지를 나타낸다. 요구 전력 추종형 전략은 모든 초기 SOC 조건에서 가장 낮은 손실에너지를 보였다. 이는 연료전지가 요구 전력 변동을 직접 담당하면서 배터리 충·방전 전력의 진폭이 감소하였기 때문이다.
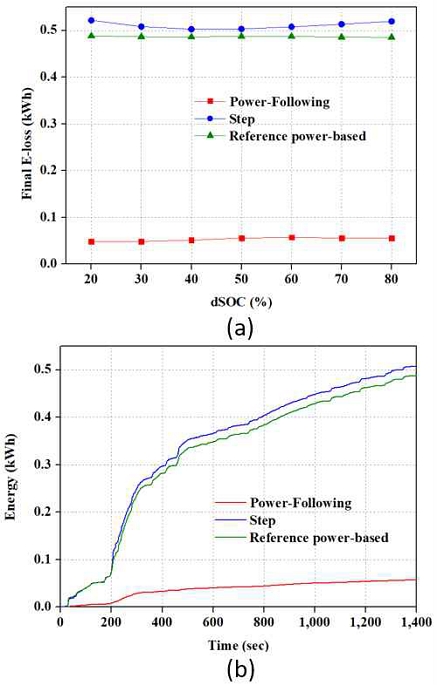
Battery loss energy comparison: (a) Final loss energy, (b) Cumulative loss energy
반면, SOC 기반 단계형 전략과 기준 전력 기반 전략은 순간적인 부하 변동을 배터리가 보상함에 따라 손실에너지가 상대적으로 크게 나타났다.
Fig. 10(b)의 초기 SOC 60% 조건에서도 두 전략의 누적 손실에너지는 고변동 부하가 시작되는 200초 이후 빠르게 증가하였다.
Fig. 11은 초기 SOC 조건에 따른 연료전지 출력 변화율의 RMS를 나타낸다. 요구 전력 추종형 전략은 연료전지가 부하 변동을 직접 추종하여 가장 높은 RMS를 보였다. SOC 기반 단계형 전략과 기준 전력 기반 전략은 상대적으로 낮은 값을 나타냈으며, 두 전략 간 차이는 일부 조건을 제외하면 크지 않았다.
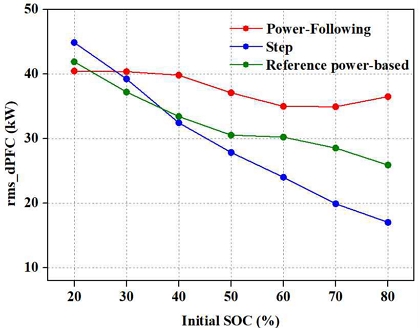
RMS fuel cell power variation under different initial SOCs
4.5 고찰
본 연구에서는 요구 전력 추종형 전략과 비추종형 전략 사이의 뚜렷한 트레이드오프가 확인되었다. 요구 전력 추종형 전략은 배터리 출력 진폭과 손실에너지를 줄였으나 연료전지 출력 변화율과 변동성이 증가하였다. 반면 SOC 기반 단계형 및 기준 전력 기반 전략은 연료전지 출력을 안정적으로 유지하는 대신 배터리 부담과 손실에너지가 증가하였다.
SOC 기반 단계형 전략과 기준 전력 기반 전략의 정량적 성능 차이는 크지 않았으나 제어 구조에는 차이가 있었다. SOC 기반 단계형 전략은 구조가 단순하지만 SOC 경계값과 출력 단계 설정에 영향을 받는다. 기준 전력 기반 전략은 요구 전력의 저주파 성분과 SOC 보정값을 이용하여 연속적인 기준 출력을 산정하므로, 운전 조건 변화와 파라미터 조정 측면에서 적용성이 상대적으로 높다.
따라서 전력 분배 전략은 연비뿐만 아니라 배터리 손실, SOC 변화 및 연료전지 출력 안정성을 함께 고려하여 선정해야 한다. 선박용 전기추진 시스템과 같이 운항 구간별 부하 특성이 다른 경우에는 순항 구간에서 SOC 기반 단계형 또는 기준 전력 기반 전략을 적용하고, 급격한 부하 변화나 배터리 부담 저감이 필요한 구간에서는 요구 전력 추종형 전략을 활용하는 운항 모드별 제어도 고려할 수 있다. 다만 실제 적용을 위해서는 선박의 부하 지속시간, 추진계 관성 및 안전 요구조건을 반영한 추가 검증이 필요하다.
5. 결 론
본 연구에서는 연료전지-배터리 하이브리드 전원 시스템을 대상으로 요구 전력 추종형, SOC 기반 단계형 및 기준 전력 기반 전력 분배 전략의 운전 특성을 비교하였다. 이를 위해 UDDS 기반 선행 주행 조건과 차간거리 및 거리 변화율 기반 퍼지 규칙을 이용하여 공격적 운전 사이클을 생성하였으며, 각 전략에 따른 연료전지 출력, 배터리 출력, SOC 변화, 보정 연비 및 손실 특성을 분석하였다.
1) 생성 사이클은 UDDS의 전체적인 속도 경향을 유지하면서도 후행차의 가감속 반응을 반영하여 더 큰 속도 및 모터 요구 전력 변동을 보였다. 따라서 본 운전 조건은 전력 분배 전략별 동특성 차이를 비교하기에 적합한 조건으로 판단된다.
2) 요구 전력 추종형 전략은 연료전지가 부하 변동을 적극적으로 담당함에 따라 배터리 출력 진폭과 배터리 손실에너지를 줄이는 데 유리하였다. 그러나 연료전지 출력 변화율이 증가하여 연료전지 운전 안정성 측면에서는 불리한 특성을 보였다.
3) SOC 기반 단계형 전략과 기준 전력 기반 전략은 연료전지 출력 변동성을 완화하고 보정 연비를 향상시키는 경향을 보였다. 보정 연비는 요구 전력 추종형, SOC 기반 단계형 및 기준 전력 기반 전략에서 각각 35.722, 40.413, 40.366 km/kg으로 나타났으며, 두 비 추종형 전략은 유사한 수준의 연비를 보였다.
4) SOC 기반 단계형 전략은 구조가 단순하고 SOC 상태에 직접적으로 반응하지만, 출력 단계와 SOC 경계 설정에 따른 튜닝 부담이 존재한다. 반면 기준 전력 기반 전략은 평균 부하 성분과 SOC 보정 항을 이용하여 연속적인 기준 전력을 산정하므로, 유사한 성능 조건에서 보다 실용적인 대안이 될 수 있다.
결과적으로 전력 분배 전략은 연비만으로 평가하기보다 배터리 손실, SOC 변화 및 연료전지 출력 안정성을 함께 고려하여 선정되어야 한다. 향후 연구에서는 선박 운항 프로파일과 같은 장시간 및 고부하 조건에 대해 전력 분배 전략의 적용 가능성을 검토할 예정이다.
Acknowledgments
본 연구는 2026년 선박해양플랜트연구소의 기본사업인 “친환경 선박 연료 신뢰성ㆍ안전성 평가기술 개발(2520001032(PES5860))”에 의해 수행된 연구임. 또한 이 논문은 2026년도 해양수산부 재원으로 해양수산과학기술진흥원의 지원을 받아 수행된 연구임(RS-2025-16322969, 친환경 연료 화재폭발 안전성 평가 및 화재대응설비 개발).
Author contributions
J. Han; Conceptualization, Data curation, Formal analysis, Methodology, Writing-original draft.
References
- International Maritime Organization, 2023, “2023 IMO Strategy on Reduction of GHG Emissions from Ships”, International Maritime Organization.
-
I. Staffell, D. Scamman, A. V. Abad, P. Balcombe, P. E. Dodds, P. Ekins, N. Shah and K. R. Ward, 2019, “The Role of Hydrogen and Fuel Cells in the Global Energy System”, Energy & Environmental Science, 12(2), 463-491.
[https://doi.org/10.1039/C8EE01157E]

-
H. Xing, C. Stuart, S. Spence and H. Chen, 2021, “Fuel Cell Power Systems for Maritime Applications: Progress and Perspectives”, Sustainability, 13(3), 1213.
[https://doi.org/10.3390/su13031213]
-
M. Yue, S. Jemei, R. Gouriveau and N. Zerhouni, 2019, “Review on Health-Conscious Energy Management Strategies for Fuel Cell Hybrid Electric Vehicles: Degradation Models and Strategies”, International Journal of Hydrogen Energy, 44(13), 6844-6861.
[https://doi.org/10.1016/j.ijhydene.2019.01.190]
-
A. Khalatbarisoltani, H. Zhou, X. Tang, M. Kandidayeni, L. Boulon and X. Hu, 2024, “Energy Management Strategies for Fuel Cell Vehicles: A Comprehensive Review of the Latest Progress in Modeling, Strategies, and Future Prospects”, IEEE Transactions on Intelligent Transportation Systems, 25(1), 14-32.
[https://doi.org/10.1109/TITS.2023.3309052]
-
P. Yu, M. Li, Y. Wang and Z. Chen, 2022, “Fuel Cell Hybrid Electric Vehicles: A Review of Topologies and Energy Management Strategies”, World Electric Vehicle Journal, 13(9), 172.
[https://doi.org/10.3390/wevj13090172]
-
O. Erdinc, B. Vural and M. Uzunoglu, 2009, “A Wavelet-Fuzzy Logic Based Energy Management Strategy for a Fuel Cell/Battery/Ultra-Capacitor Hybrid Vehicular Power System”, Journal of Power Sources, 194(1), 369-380.
[https://doi.org/10.1016/j.jpowsour.2009.04.072]
-
L. van Biert, M. Godjevac, K. Visser and P. V. Aravind, 2016, “A Review of Fuel Cell Systems for Maritime Applications”, Journal of Power Sources, 327, 345-364.
[https://doi.org/10.1016/j.jpowsour.2016.07.007]
-
A. G. Elkafas, M. Rivarolo, E. Gadducci, L. Magistri and A. F. Massardo, 2023, “Fuel Cell Systems for Maritime: A Review of Research Development, Commercial Products, Applications, and Perspectives”, Processes, 11(1), 97.
[https://doi.org/10.3390/pr11010097]
-
A. M. Bassam, A. B. Phillips, S. R. Turnock and P. A. Wilson, 2017, “Development of a Multi-Scheme Energy Management Strategy for a Hybrid Fuel Cell Driven Passenger Ship”, International Journal of Hydrogen Energy, 42(1), 623-635.
[https://doi.org/10.1016/j.ijhydene.2016.08.209]
-
Y. Ge, J. Zhang, K. Zhou, J. Zue and Y. Wang, 2023, “Research on Energy Management for Ship Hybrid Power System”, Journal of Marine Science and Engineering, 11(7), 1271.
[https://doi.org/10.3390/jmse11071271]
-
T. Liu, W. Tan, X. Tang, J. Zhang, Y. Xing and D. Cao, 2021, “Driving Conditions-Driven Energy Management Strategies for Hybrid Electric Vehicles: A Review”, Renewable and Sustainable Energy Reviews, 151, 111521.
[https://doi.org/10.1016/j.rser.2021.111521]
- U.S. Environmental Protection Agency, “Dynamometer Drive Schedules”, United States Environmental Protection Agency.
-
F. Zhang, L. Wang, S. Coskun, H. Pang, Y. Cui and J. Xi, 2020, “Energy Management Strategies for Hybrid Electric Vehicles: Review, Classification, Comparison, and Outlook”, energies, 13(13), 3352.
[https://doi.org/10.3390/en13133352]
-
X. Zhao, L. Wang, Y. Zhou and X. Ma, 2022, “Energy Management Strategies for Fuel Cell Hybrid Electric Vehicles: Classification, Comparison, and Outlook”, Energy Conversion and Management, 270, 116179.
[https://doi.org/10.1016/j.enconman.2022.116179]
-
X. Li, Y. Wang, D. Yang and Z. Chen, 2019, “Adaptive Energy Management Strategy for Fuel Cell/Battery Hybrid Vehicles Using Pontryagin’s Minimum Principle”, Journal of Power Sources, 440, 227105.
[https://doi.org/10.1016/j.jpowsour.2019.227105]
-
K. He, D. Qin, J. Chen, T. Wang, H. Wu and P. Wang, 2023, “Adaptive Equivalent Consumption Minimization Strategy for Fuel Cell Buses Based on Driving Style Recognition”, Sustainability, 15(10), 7781.
[https://doi.org/10.3390/su15107781]
-
P. G. Gipps, 1981, “A Behavioural Car-Following Model for Computer Simulation”, Transportation Research Part B: Methodological, 15(2), 105-111.
[https://doi.org/10.1016/0191-2615(81)90037-0]
-
M. Brackstone and M. McDonald, 1999, “Car-Following: A Historical Review”, Transportation Research Part F: Traffic Psychology and Behaviour, 2(4), 181-196.
[https://doi.org/10.1016/S1369-8478(00)00005-X]
- SAE International, 2014, “Recommended Practice for Measuring Fuel Consumption and Range of Fuel Cell and Hybrid Fuel Cell Vehicles Fueled by Compressed Gaseous Hydrogen”, SAE J2572.
-
K. Sankar and A. K. Jana, 2018, “Nonlinear Multivariable Sliding Mode Control of a Reversible PEM Fuel Cell Integrated System”, Energy Conversion and Management, 171, 541-565.
[https://doi.org/10.1016/j.enconman.2018.05.079]
-
H. N. Vu, D. T. L. Tri, H. L. Nguyen, Y. Kim and S. Yu, 2023, “Multifunctional Bypass Valve for Water Management and Surge Protection in a Proton-Exchange Membrane Fuel Cell Supply-Air System”, Energy, 278, 127696.
[https://doi.org/10.1016/j.energy.2023.127696]
-
J. C. Amphlett, R. M. Baumert, R. F. Mann, B. A. Peppley, P. R. Roberge and T. J. Harris, 1995, “Performance Modeling of the Ballard Mark IV Solid Polymer Electrolyte Fuel Cell: I. Mechanistic Model Development”, Journal of The Electrochemical Society, 142(1), 1-8.
[https://doi.org/10.1149/1.2043866]
-
C. Lee, Y. Kim and S. Yu, 2021, “Prediction of Membrane Water Content Characteristics through Dynamic Nonlinear Model”, Journal of Hydrogen and New Energy, 32(6), 497-505.
[https://doi.org/10.7316/KHNES.2021.32.6.497]
-
J. Han, J. Han and S. Yu, 2020, “Investigation of FCVs Durability under Driving Cycles Using a Model-Based Approach”, Journal of Energy Storage, 27, 101169.
[https://doi.org/10.1016/j.est.2019.101169]
-
J. Woo, Y. Kim and S. Yu, 2021, “Performance of Fuel Cell System for Medium Duty Truck by Cooling System Configuration”, Journal of Hydrogen and New Energy, 32(4), 236-244.
[https://doi.org/10.7316/KHNES.2021.32.4.236]
-
M. Jung, J. Jeon and S. Park, 2020, “Development of Impedance-Based Equivalent Circuit Model to Predict Current-Voltage Behavior for 48 V MHEV NMC Battery”, Transactions of the Korean Society of Automotive Engineers, 29(4), 337-348.
[https://doi.org/10.7467/KSAE.2021.29.4.337]