유전자 알고리즘을 활용한 휠 브레이크 유압 유닛의 동특성 해석

초록
안벽 크레인의 자동화로 작업 빈도가 증가하면서 휠 브레이크 시스템의 반복 작동 조건이 가혹해지고 있어 안정성과 신뢰성 확보가 요구된다. 본 연구에서는 AMEsim 기반 모델링과 유전자 알고리즘을 이용하여 휠 브레이크 유압 유닛의 최적 운전 조건을 도출하였다. 해석 결과 평균 토크가 약 1.5 N·m 감소하였고, 목표 압력 140 bar와 피스톤 힘 47,000 N을 유지하면서 펌프 구동 출력이 감소하여 에너지 소비의 약 52% 절감 효과를 확인하였다. 이는 운전 조건 최적화가 에너지 효율 향상과 시스템 안정성을 확보하는 것에 기여할 수 있음을 보여 준다.
Abstract
Automation of quay cranes has increased operating frequency, exposing wheel brake systems to more severe repetitive duty cycles and making stability and reliability essential. In this study, the optimal operating conditions of a wheel brake hydraulic unit were derived using AMEsim-based modeling and a genetic algorithm. The simulation results showed that the average torque decreased by approximately 1.5 N·m, while the target pressure of 140 bar and piston force of 47,000 N were maintained. The reduced pump speed lowered the pump output and achieved an energy consumption reduction of approximately 52%. These results indicate that optimizing the operating conditions of the hydraulic unit contributes to improved energy efficiency and system stability.
Keywords:
Wheel brake, Hydraulic Unit, Dynamic Characteristic Analysis, Quay Crane키워드:
휠 브레이크, 유압 유닛, 동특성 해석, 안벽 크레인1. 서 론
해운 및 항만 산업은 선박의 대형화와 물동량 증가에 따라 지속적으로 발전하고 있다. 특히 컨테이너 운송을 위한 핵심 장비인 안벽 크레인의 성능은 항만 운영 효율성을 평가하는 주요 지표로 활용되며, 본선 작업의 총 작업 시간은 그 대표적인 기준으로 사용된다. 최근 4차 산업 혁명의 영향으로 자동화 기술이 항만 운영에 적극적으로 도입되면서 본선 작업 시간은 단축되는 추세를 보인다. 이러한 변화는 안벽 크레인의 작업 빈도를 증가시키고 그 결과, 휠 브레이크 시스템(Wheel brake system)이 보다 높은 반복 작동 조건에 노출된다.1-3) 휠 브레이크는 크레인의 안전성과 신뢰성을 보장하는 핵심 요소로서, 반복적인 작동 환경에서 안정성과 정비성을 확보하는 것이 필수적이다. 휠 브레이크 시스템에 고장이 발생할 경우, 단순히 장비 정지에 그치지 않고 본선작업 전체가 지연되며, 이는 항만 운영 효율성 저하와 함께 막대한 손실 비용과도 직결된다.4) 결국 휠 브레이크의 안정성과 신속성을 확보하는 일은 항만 장비의 경제성과 안전성을 동시에 달성하기 위한 핵심 연구 과제이다.
한편, 유럽연합(EU)은 2050년까지 탄소 중립을 달성하기 위한 「EU Green Deal」을 추진하고 있으며, 국내외적으로 탄소 배출을 줄이기 위한 노력이 이어지고 있다. 이에 발맞추어 한국의 4대 주요 항만에서는 2025년부터 2030년까지 총 1,195대의 장비를 친환경 장비로 교체할 계획을 수립하였다. 그러나 국내 항만 장비의 국산 점유율은 2017년부터 2021년까지 6.7% 수준에 머물렀으며, 국산 장비 부품의 국산화율 또한 29.3%에 불과하다.5) 이러한 현실은 항만 장비의 경쟁력 강화를 위한 기술적 연구와 국산화 확대의 필요성을 더욱 부각시키고 있다.
안벽 크레인은 선박의 접안 위치에 따라 안벽을 따라 주행하며, 하역 작업 중에는 정위치를 유지하여야 한다. 휠 브레이크는 크레인의 주행륜에 설치되어 주행 정지 후 크레인을 정위치에 고정하는 정지 제동과 하역 작업 중 풍하중이나 경사에 의한 밀림을 방지하는 유지 제동을 담당한다. 또한 정전이나 비상 상황에서 크레인의 이동을 억제하여 인접 장비 및 선박과의 충돌을 방지하는 안전 장치로서 기능한다. 따라서 휠 브레이크의 성능 저하는 하역 작업의 중단뿐 아니라 중대 사고로 이어질 수 있어, 항만 장비 중에서도 신뢰성 요구 수준이 높은 구성요소에 해당한다.
본 연구의 대상인 휠 브레이크 유압 유닛(Hydraulic Unit)은 전동 모터로 구동되는 유압 펌프를 통해 제동력을 발생시키는 구동 시스템이다. 동 유닛은 상시 체결(Normally Applied) 방식을 채택하여 유압 공급 시 브레이크가 해제되고, 유압 차단 시 스프링 복원력에 의해 자동으로 제동이 이루어지는 Fail-safe 구조를 가지며, 이를 통해 전원 또는 유압 계통 이상 발생 시에도 크레인의 의도치 않은 이동을 방지한다. 특히 전기를 동력원으로 하는 안벽 크레인의 경우, 유압 유닛의 운전 조건이 제동 응답성과 시스템 내구성에 직접적인 영향을 미치므로, 최적 운전 조건의 도출은 크레인의 안전성 확보 및 에너지 효율 향상 측면에서 중요한 의미를 갖는다. 이를 위해 AMEsim 프로그램을 이용하여 휠 브레이크를 모델링하였고, 유전자 알고리즘(Genetic Algorithm, GA)을 적용하여 주요 핵심 인자를 도출하였고, 제동 시스템의 운전 상태를 최적화함으로써 에너지 효율이 좋고 불필요한 하중이 가해지지 않은 휠 브레이크 유압 유닛을 설계하고자 한다.
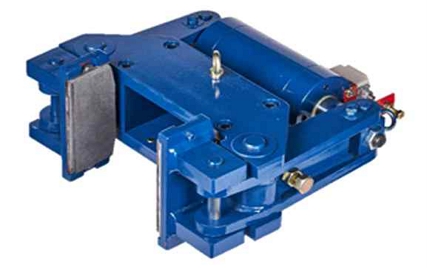
Fig. 1은 항만 장비에 사용되는 휠 브레이크를 나타낸다. 본 연구에서는 휠 브레이크를 작동시키는 유압 유닛에 대해서만 해석하였다.
Wheel Brake
2. 유전 알고리즘
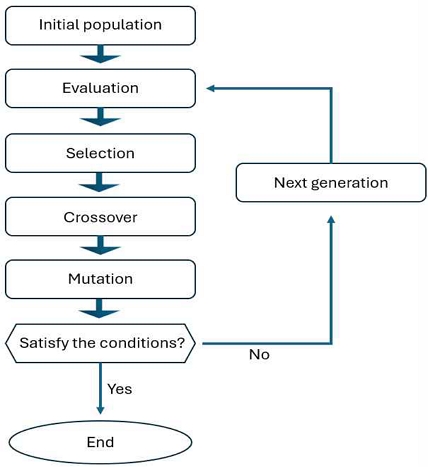
유전 알고리즘은 1970년대 John Holland에 의해 제안된 이후 큰 주목을 받아 왔으며,6) 생물학적 진화의 원리를 모방하여 최적 해를 탐색하는 메타휴리스틱 기법이다. 알고리즘은 초기 개체군의 생성으로 시작되며, 각 개체는 평가 과정을 통해 적합도를 산출 받는다.
식 (1)은 세대 ‘t’에서의 개체군이 선택(S), 교차(C), 돌연변이(M) 과정을 거쳐 다음 세대로 진화하는 과정을 나타낸다. 이때 이전 세대를 P(t)로 나타내며, 다음 세대를 P(t+1)으로 나타낸다.
| (1) |
돌연변이 연산에서는 해(solution)의 값이 일정 범위 내에서 변화하게 되며, 그 변화 폭은 Mutation Amplitude로 정의된다.
식 (2)는 Mutation Amplitude를 나타내며, 상·하한 값의 차이에 비례하여 돌연변이 강도를 결정한다. 이때 α는 돌연변이 진폭 계수를 나타내며 upper bound와 lower bound는 각각 상한값과 하한값을 나타낸다.
| (2) |
생성된 개체군은 조건 만족 여부를 판단 받으며, 조건이 충족되지 않을 경우, 다음 세대로 진화하여 동일한 과정을 반복한다.
식 (3)은 유전 알고리즘의 전체 수행 횟수를 근사적으로 산출하는 식으로, 개체군 크기와 세대 수, 반복 횟수에 의해 결정된다.
| (3) |
여기서, N은 초기 개체군 크기, Nr은 반복 횟수, G는 세대 수를 의미한다.
Fig. 2는 유전자 알고리즘의 개략도를 나타낸다. 유전 알고리즘의 핵심 메커니즘을 나타내며, 탐색 공간 내에서 점진적으로 최적 해에 수렴하도록 설계되었다.
Schematic genetic algorithm mechanism
3. 시뮬레이션
3.1 시뮬레이션 방법
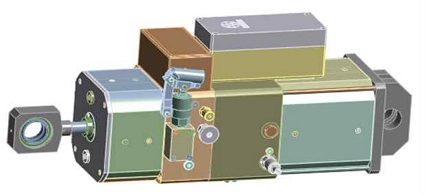
휠 브레이크의 유압 유닛은 외접기어 펌프(External gear pump)에 의해 작동유가 공급되며, 공급된 작동유는 제어 밸브를 거쳐 피스톤 실린더(Piston cylinder)에 전달된다. Fig. 3은 유압 유닛의 3D 모델링을 나타낸다. 본 유압 유닛은 유량 및 압력 제어를 위해 솔레노이드 밸브(Solenoid valve), 릴리프 밸브(Relief valve), 체크 밸브(Check valve), 그리고 수동핸드 펌프(Manual hand pump)를 포함한다.
3D model of the hydraulic unit
Fig. 4는 AMEsim을 이용한 휠브레이크 유압 유닛의 모델링을 나타낸다. 작동 원리는 외접기어 펌프가 유체 탱크로부터 작동유를 배관에 공급하고 공급된 압력이 설계 압력보다 높을 경우, 릴리프 밸브가 작동하여 설정 압력으로 압력을 낮춘다. 이후 작동유는 역류 방지를 위해 설치된 체크 밸브를 통과하며, 솔레노이드 밸브의 On/Off 동작을 통해 유량이 제어된다.
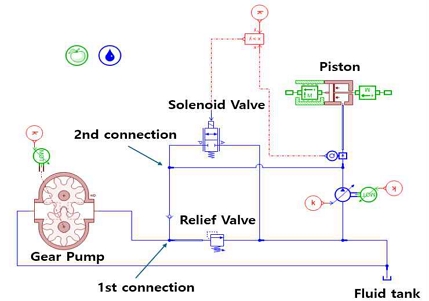
AMEsim model of hydraulic unit
작동 원리는 솔레노이드 밸브가 열리면 배관 내 유량이 순간적으로 줄게 되며, 유압 유닛과 별도로 장착되면 스프링의 인장력에 의해 피스톤이 후퇴하게 되고, 이때 유량이 솔레노이드 방향으로 빠지게 되며 브레이크가 해제된다. 만약 솔레노이드 밸브가 닫혀 있으면 작동유의 손실 없이 피스톤 실린더로 공급되어 브레이크 작동을 수행하게 된다.
Table 1은 유압시스템에 적용된 작동유의 물성치를 나타낸다. 본 시뮬레이션 해석에서 사용된 작동유의 밀도는 841 kg/m³이며, 체적탄성계수는 16,930 bar, 절대점도는 7 cP이다. 운전 조건은 작동 온도 40℃, 공급 유량은 3 L/min으로 설정하였다. 릴리프 밸브 설정 압력은 140 bar(=14 MPa)로, 피스톤 실린더의 목표 압력과 동일하게 설정하였다.

Parameter of Hydraulic fluid
작동 유체의 물리적 특성 및 피스톤 관련 주요 변수들은 휠 브레이크 시스템의 설계 요구 조건을 기반으로 설정하였으며, 표기되지 않은 변수들은 해석에 영향을 미치지 않거나 AMEsim에서 제공하는 기본 값(default)을 사용하였다. 이러한 변수는 AMEsim 해석 과정과 성능 평가를 위한 입력 조건으로 적용하였다. 또한 각 변수는 실제 브레이크 시스템의 설계 사양과 관련 자료를 인용하여 선정하였으며, 작동 유체의 물성치는 ISO 규격 및 제조사 데이터시트를 기반으로 설정하였다. 해석 과정에서는 온도 변화에 따른 점도 변화는 일정 범위 내에서 선형적으로 가정하였으며, 피스톤과 실린더 벽면 사이에서 발생하는 마찰 손실은 무시하였다.
Table 2는 유전 알고리즘의 주요 실험 설정값을나타낸다. Population Size는 각 세대(Generation)에서 유지되는 후보 해(solution)들의 개수를 의미하며 100으로 설정하였다. Reproduction Ratio는 한 세대에서 다음 세대로 변경되는 개체의 비율을 나타내며, 선택(Selection) 과정에서 현재 세대의 개체 중 몇 퍼센트를 그대로 전달할지를 결정한다. 이 값은 99%로 설정하였다.
Parameter of genetic algorithm
다음으로, Max. number of generations는 알고리즘이 반복할 수 있는 최대 세대 수를 제한하는 종료 조건으로, 100세대까지 수행하였다. Mutation Probability는 각 개체(염색체)의 유전자가 돌연변이를 겪을 확률을 의미하며 20%로 설정하였다. 또한 Mutation Amplitude는 돌연변이가 발생했을 때 해(solution) 또는 유전자 값이 변화할 수 있는 범위를 결정하며, 0.1로 설정하였다. 목표값은 피스톤 실린더 내부 압력 140 bar 및 피스톤 힘 47,000 N으로 설정하였다. 펌프·모터·솔레노이드 밸브·실린더 등 주요 구성요소의 제조사(maker) 사양서에서 제시한 최대 허용 압력 및 유량을 검토하여 140 bar에서의 연속 운전 및 요구 유량 확보가 가능함을 확인하였다. 본 연구에서 적용한 유전 알고리즘의 최적화 문제는 다음과 같이 정식화하였다. 설계변수(Design variables)는 펌프의 기어 회전 속도 N [RPM]과 솔레노이드 밸브의 작동 신호 u [-]이며, 탐색 범위는 각각 N ∈ [1,000, 3,600], u ∈ [0, 1]로 제한하였다.
목적함수(Objective function)는 피스톤 실린더 내부 압력과 피스톤 힘이 목표값에 도달하도록 하는 것으로, 식 (4)와 같이 목표값과 해석 결과의 상대 편차를 가중 합한 형태로 정의하였다.
| (4) |
여기서, p_target은 목표 압력 140 bar, F_target은 목표 피스톤 힘 47,000 N이며, w1과 w2는 각 항의 가중치로 모두 1.0으로 설정하였다. 각 항을 목표값으로 무차원화하여 단위가 다른 두 성능 지표가 동등하게 반영되도록 하였다.
제약조건(Constraints)은 펌프·모터·솔레노이드 밸브·실린더 등 주요 구성요소의 제조사 사양서에서 제시한 최대 허용 압력 및 유량을 초과하지 않는 것으로 하였으며, 설계변수는 위에 제시한 상·하한 범위 내에서만 탐색되도록 하였다.
적합도 함수(Fitness function)는 최소화 문제를 최대화 형태로 변환하기 위해 식 (5)와 같이 목적함수의 역수로 정의하였다.
| (5) |
목표값에 근접할수록 J(x)가 0에 가까워져 적합도가 1에 수렴하며, 적합도가 높은 개체일수록 다음 세대로 전달될 확률이 증가한다.
종료 조건(Termination criteria)은 최대 세대 수 100세대에 도달하는 경우로 설정하였다. 이와 같은 조건에서 펌프의 기어 회전 속도와 솔레노이드 밸브의 작동 신호를 조절하며 실험을 수행하였다. 초기 조건으로 펌프 기어의 회전 속도는 3,600 RPM으로 설정하였고, 솔레노이드는 닫힘(Closed) 상태로 설정하였다.
3.2 시뮬레이션 결과
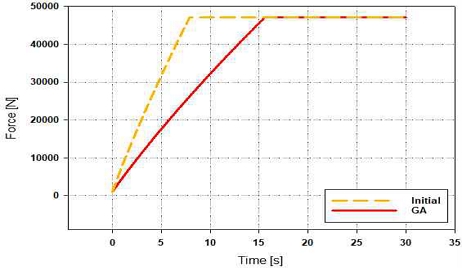
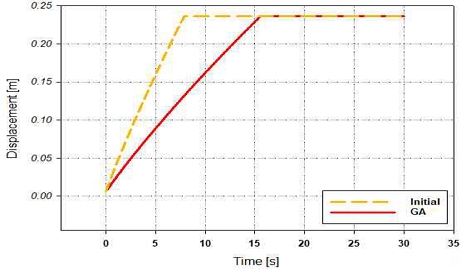
Fig. 5는 기어 펌프의 토크 값을 나타내며, Fig. 6은 기어 펌프의 회전수(RPM)를 나타낸다. Fig. 7은 피스톤 압력, Fig. 8은 피스톤 힘, Fig. 9는 피스톤 변위를 각각 나타낸다. 모든 그래프에서 실선은 유전 알고리즘이 적용된 값을 의미하며, 점선은 유전 알고리즘이 적용되지 않은 값을 의미한다.
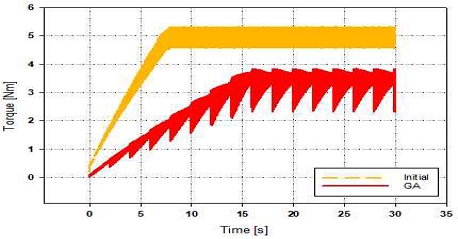
Torque of Pump
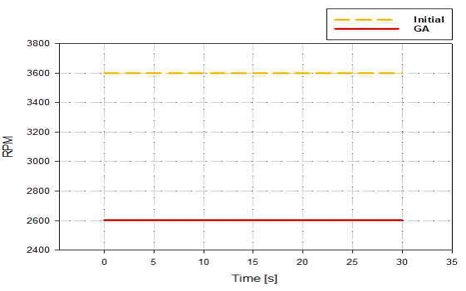
RPM of Pump
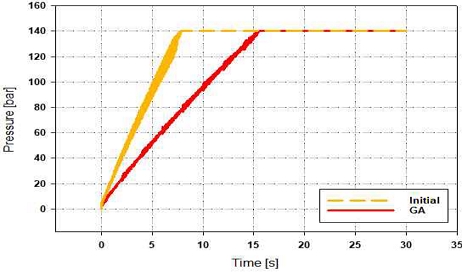
Pressure of Piston inlet
Force of Piston
Displacement of Piston
초기 0~15초 구간에서 기어 펌프의 토크는 점진적으로 증가한 뒤, Fig. 5와 같이 약 2.3~3.6 N·m 범위에서 주기적으로 변동하며 평균 약 3 N·m를 유지하였다. 이는 알고리즘을 적용하지 않았을 때 평균 4.5 N·m와 비교할 때 약 1.5 N·m 감소한 값으로, 펌프에 가해지는 기계적 부하가 줄어드는 효과를 확인할 수 있다. 피스톤의 힘은 최대 약 47,000 N, 압력은 최대 140 bar, 변위는 최대 약 0.24 m로 알고리즘 적용 여부와 관계없이 동일하게 목표값에 도달하였다. 그러나 유전 알고리즘을 적용한 경우, 최대치에 도달하는 시간이 기존보다 약 6초 지연되는 특성이 나타났으며, 이는 기어 회전수가 초기 3,600 RPM에서 알고리즘 적용 후 2,601 RPM으로 감소한 데 기인한다. 회전수 감소로 인한 지연은 가압 과정에만 나타나며, 솔레노이드 밸브 개방에 의한 감압 과정은 압력차에 의해 구동되므로 펌프 회전수와 무관하다.
즉 최적화로 인한 응답 지연은 제동 해제 준비 시간에 국한되며, 제동 작동 시간에는 영향을 미치지 않는다. 다만 제동 해제 시간이 하역 사이클에 직접적인 영향을 미치는 운용 조건에서는 목적함수에 응답 시간 항을 함께 포함한 다목적 최적화가 필요하며, 이는 향후 연구에서 다루고자 한다.
이와 같은 토크와 회전수 변화는 펌프 구동에 필요한 기계적 출력 감소로 이어진다. 출력은 식(6)으로 계산된다. 여기서, P는 기계적 출력(Power) [W]을 의미하며, T는 토크, ω는 각속도 [rad/s]를 의미한다. 이때 회전수 N [RPM]과 각속도 ω [rad/s]는 ω = 2πN/60의 관계를 가진다.
| (6) |
4. 결 론
본 연구에서는 AMEsim 기반 모델링과 유전 알고리즘을 적용하여 휠 브레이크 유압 유닛의 최적 운전 조건을 도출하였다. 주요 결과는 다음과 같이 요약된다.
1) 유전 알고리즘 적용 시 기어 펌프의 평균 토크가 약 1.5 N·m 감소하여 기계적 부하가 줄어드는 효과를 확인하였다.
2) 동일한 목표 압력 140 bar, 피스톤 힘 47,000 N을 유지하면서도 펌프 회전수가 감소하여 최대치 도달 시간이 약간 지연되는 특성이 나타났으나 펌프 구동 출력은 약 1,696 W에서 817 W로 줄어들어 약 879 W 절감되어, 전체 에너지 소비의 약 52% 감소 효과를 확인하였다.
본 실험 결과를 통해 휠 브레이크 유압 유닛의 운전 조건 최적화가 에너지 효율 향상과 시스템 안정성을 확보할 수 있음을 알 수 있었다. 특히 반복 작동 조건에 노출되는 항만 장비의 특성을 고려할 때, 본 연구는 실제 산업 현장에서 유지보수 비용 절감과 친환경적 운영에 중요한 자료로 활용될 수 있다. 향후에는 다양한 운전 조건과 실제 장비 적용을 통해 연구 결과의 범위를 확장할 예정이다.
Acknowledgments
이 논문은 2025년도 해양수산부 재원으로 해양수산과학기술진흥원(RS-2025-02308326, 스마트항만기술산업 경쟁력강화핵심기술개발사업)의 지원을 받아 수행되었음을 밝힙니다.
Author contributions
D. Y. Jeong; Conceptualization, Investigation, Software, Visualization, Writing-original draft. J. U. Lee; Data curation, Formal analysis, Methodology, Validation. S. H. Han; Funding acquisition, Project administration, Resources, Supervision, Writing-review & editing.
References
-
Y. S. Choi and S. H. Won, 2009, “A Study on Simulation for Buffer Space Analysis of Container Crane with Dual Trolley”, Journal of Navigation and Port Research, 33(5), 331-337.
[https://doi.org/10.5394/KINPR.2009.33.5.331]

-
S. Lee, J. Y. Shin and H. J. Cho, 2024, “A Study on Allocating Automated Guided Vehicle to Work Lane of Quay Crane in Automated Container Terminals”, Journal of Korean Institute of Navigation and Port Research, 48(6), 506-512.
[https://doi.org/10.5394/KINPR.2024.48.6.506]
-
H. M. Kang, S. T. Hong and S. Y. Moon, 2019, “A Study on the Efficiency Analysis of Port Automated Terminals”, Korea Logistics Review, 29(5), 11-22.
[https://doi.org/10.17825/klr.2019.29.5.11]
-
E. Rosca et al., 2025, “Assessing the Influence of Equipment Reliability over the Activity Inside Maritime Container Terminals Through Discrete-Event Simulation”, Systems, 13(3), 213.
[https://doi.org/10.3390/systems13030213]
-
Y. S. Ahn, H. S. Lee and J. W. Lee, 2024, “Analysis of Carbon Emission Reduction Effect due to Electricity Conversion of Container Port's CHE”, Journal of Korea Port Economic Association, 40(2), 39-52.
[https://doi.org/10.38121/kpea.2024.6.40.2.39]
- D. E. Goldberg, 1989, “Genetic Algorithms in Search, Optimization, and Machine Learning”, Addison-Wesley, Reading, MA, 1-40.
-
J. H. Holland, 1992, “Adaptation in Natural and Artificial Systems: An Introductory Analysis with Applications to Biology, Control, and Artificial Intelligence”, MIT Press, Cambridge, MA, 1-30.
[https://doi.org/10.7551/mitpress/1090.001.0001]
-
I. O. Bobarika and A. S. Gruzdev, 2023, “A Technique of Hydraulic System Optimization at the Preliminary Design Stage by the NSGA-II Genetic Algorithm”, Russian Aeronautics, 66(2), 387-395.
[https://doi.org/10.3103/S1068799823020204]
-
C. T. Lee, 2018, “A Study on the Optimization Design of Automotive Damper Using Genetic Algorithm”, Journal of Power System Engineering, 22(6), 80-86.
[https://doi.org/10.9726/kspse.2018.22.6.080]
-
K. Y. Bae and J. S. Jeoun, 2015, “Study on the Hydraulic Cylinder Flow Analysis of Orifice Type”, Journal of Power System Engineering, 19(6), 54-59.
[https://doi.org/10.9726/kspse.2015.19.6.054]
-
H. W. Yang and S. W. Ji, 2025, “A Basic Study on Performance and Durability of an External Gear Pump Using Fluid-Structure Interaction”, Journal of Power System Engineering, 29(5), 74-83.
[https://doi.org/10.9726/kspse.2025.29.5.074]
-
S. K. Jeong and W. K. Wibowo, 2013, “Optimization of PI Controller Gain for Simplified Vector Control on PMSM Using Genetic Algorithm”, Journal of Power System Engineering, 17(5), 86-93.
[https://doi.org/10.9726/kspse.2013.17.5.086]
-
J. G. An, S. J. Yoon and J. H. .Son, 2026, “Stability Assessment of Marine Transportation for 15 MW Offshore Wind Jacket Foundation Pre-Suction Structures”, Journal of Power System Engineering, 30(2), 67-73.
[https://doi.org/10.9726/kspse.2026.30.2.067]
-
S. J. Kim, G. S. Ko and Y. C. Park, 2026, “An Experimental Study on the Dynamic Characteristics of a Refrigeration System with a Nozzle-Assisted Electronic Expansion Valve”, Journal of Power System Engineering, 30(2), 36-43.
[https://doi.org/10.9726/kspse.2026.30.2.036]